通用家务机器人若想真正落地,必须先在少量高价值任务上做到极致,而不是面面俱到。
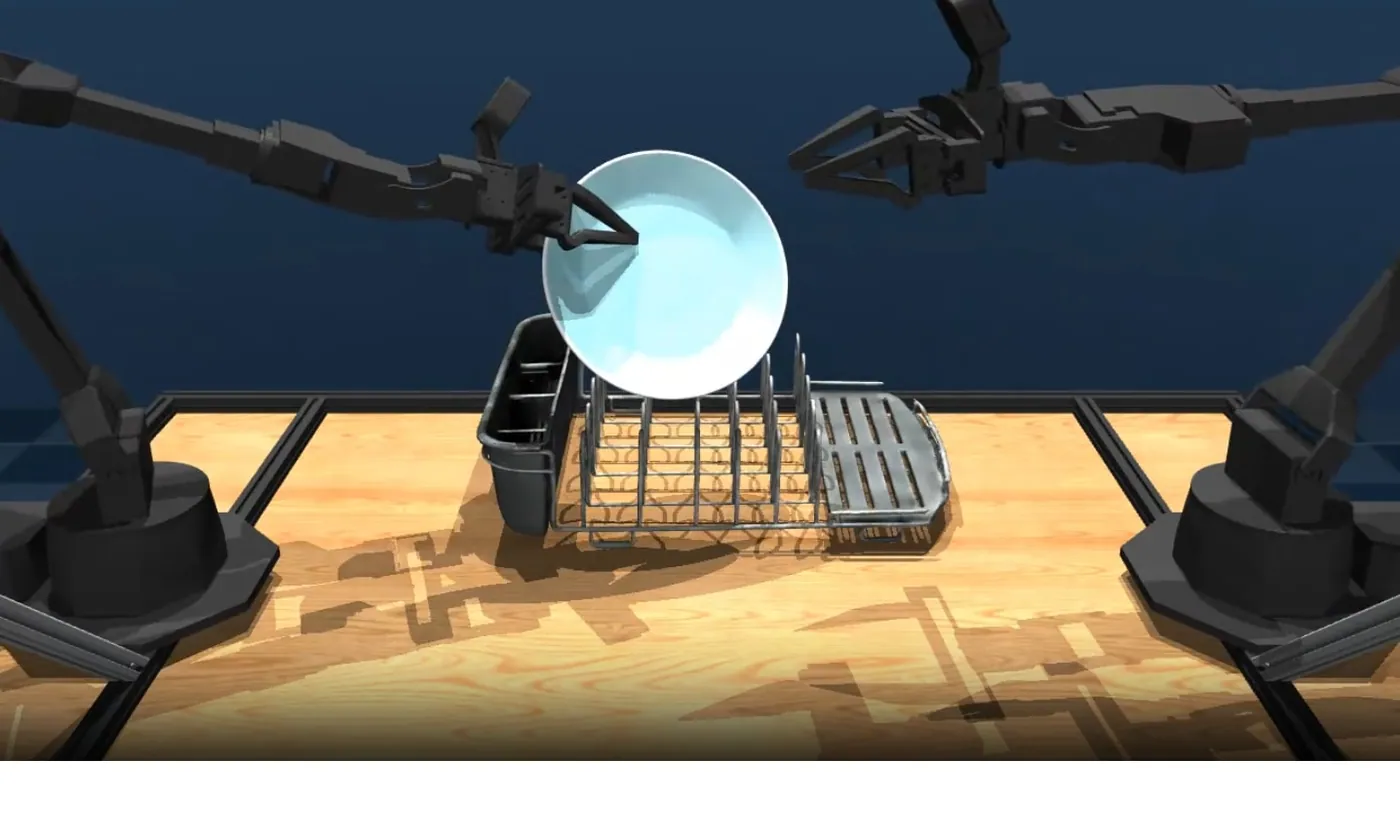
斯坦福 Mobile ALOHA 的实践说明了这一点:在单一厨房场景中收集 2.5 万条远程操作演示,研究团队就让双臂机器人在高难度家务任务上达到 86% 成功率。
下一步的飞跃离不开 真实的保洁员、护工和技工,他们能够录制专家流程、标注失败模式,并帮助快速迭代微调。
我们的路线图:
- 选择 ROI 明确的细分场景(如叠衣服、清洗厨具)
- 采集多模态专家演示
- 为每项技能训练 Diffusion 或 ACT 模块化策略
- 用轻量级任务规划器串联技能
聚焦胜于泛化,才能让机器人更快解决实际家务。