通用家務機器人若想真正落地,必須先在少量高價值任務上做到極致,而不是面面俱到。
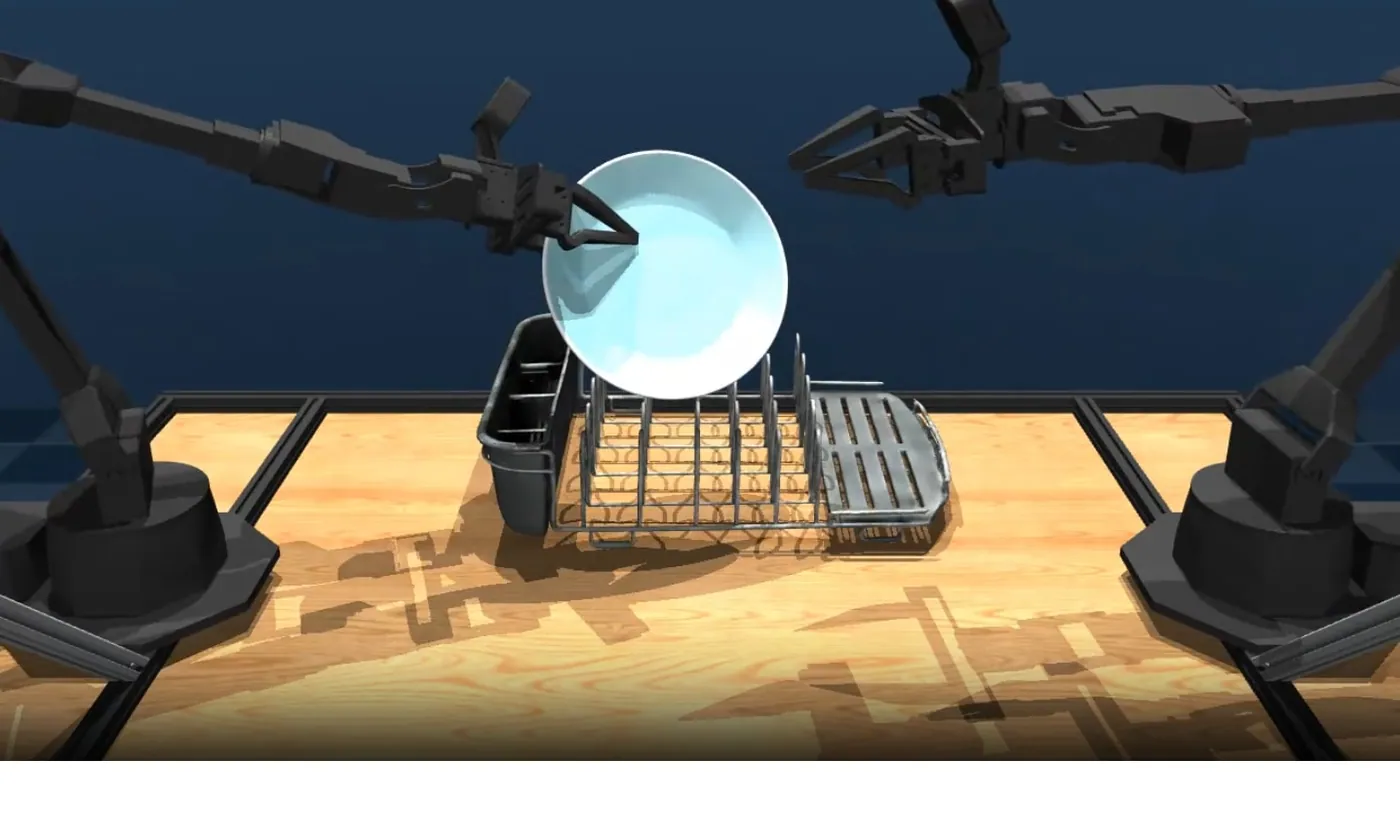
斯坦福 Mobile ALOHA 的實踐説明了這一點:在單一廚房場景中收集 2.5 萬條遠程操作演示,研究團隊就讓雙臂機器人在高難度家務任務上達到 86% 成功率。
下一步的飛躍離不開 真實的保潔員、護工和技工,他們能夠錄製專家流程、標註失敗模式,並幫助快速迭代微調。
我們的路線圖:
- 選擇 ROI 明確的細分場景(如疊衣服、清洗廚具)
- 採集多模態專家演示
- 為每項技能訓練 Diffusion 或 ACT 模塊化策略
- 用輕量級任務規劃器串聯技能
聚焦勝於泛化,才能讓機器人更快解決實際家務。